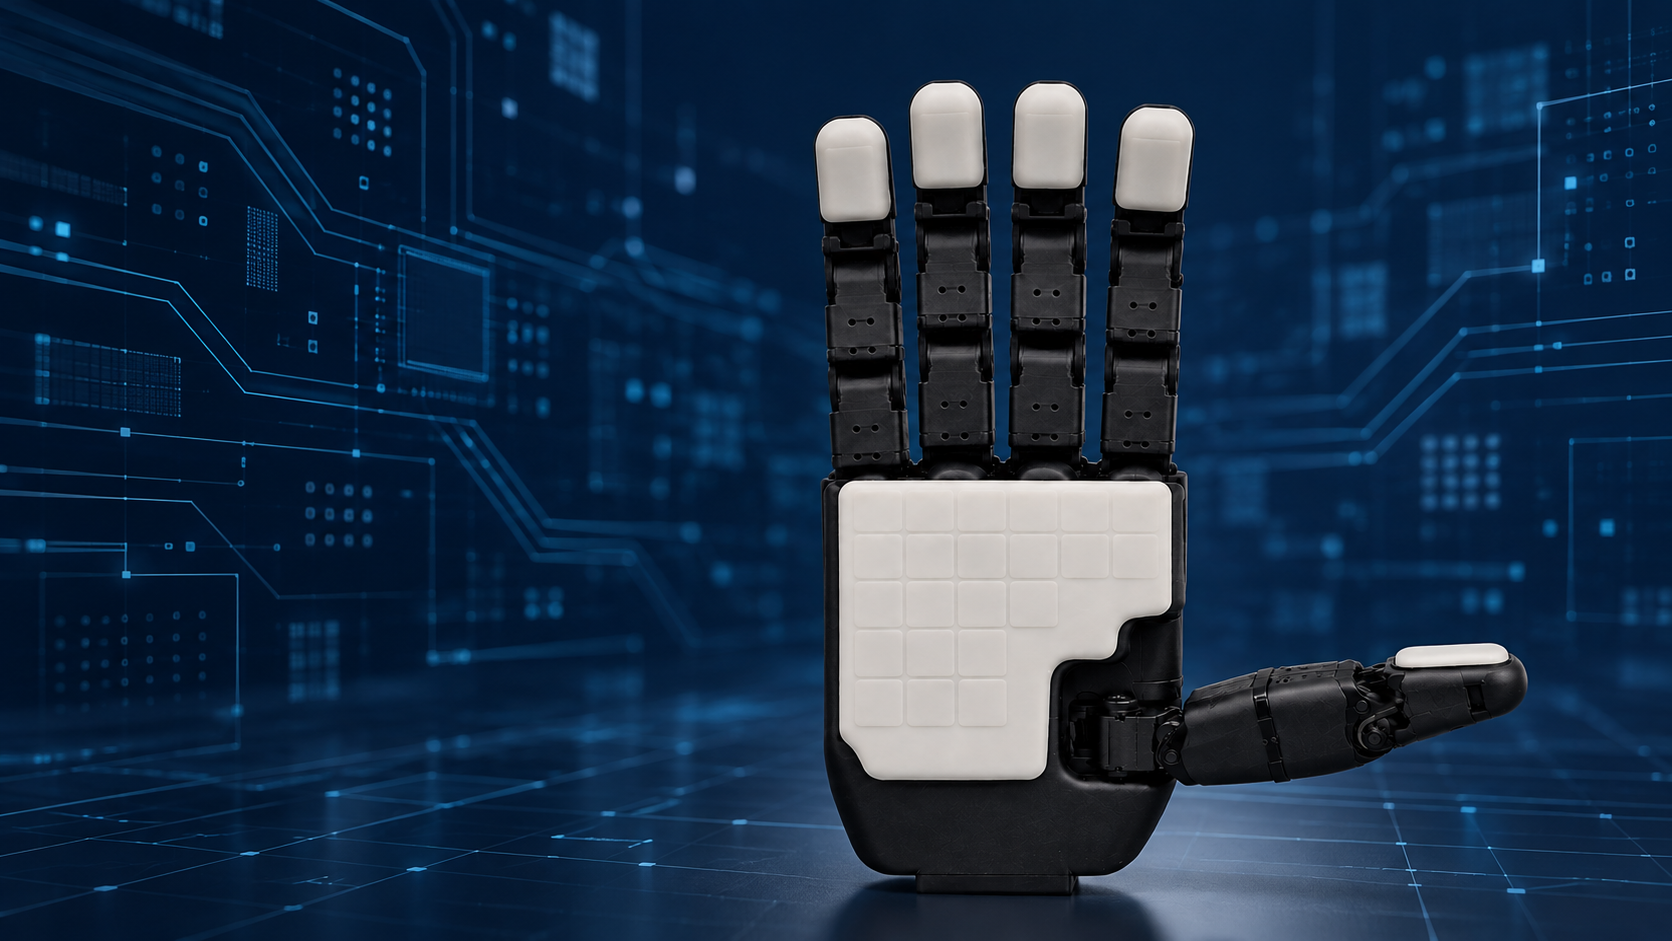
Unser neuester Prototyp einer Roboterhand bewegt sich nicht. Drückt man jedoch gegen eine Fingerspitze oder die Handfläche, zeigt die Visualisierung, wo Kraft ausgeübt wird und wie sie sich verteilt.
Mit fünf Erfassungszonen pro Finger und einer Matrix aus 24 Sensoren über die gesamte Handfläche hinweg macht der Prototyp den Kontakt an 49 Messpunkten sichtbar. Er verdeutlicht den Beitrag, den wir zur physikalischen KI leisten wollen: Roboter mit Kraftdaten über ihre Interaktion mit der Umwelt zu versorgen.
Warum physikalische KI Kontakt-Feedback benötigt
Physikalische KI verbindet Wahrnehmung und Entscheidungsfindung mit Handlungen in der physischen Welt. Bei der Roboterhandhabung beinhalten diese Handlungen den Kontakt: das Halten eines Bauteils, das Handhaben eines Behälters oder das Weiterreichen eines Objekts von einer Hand in die andere.
Eine Kamera kann dabei helfen, ein Objekt zu lokalisieren und die Annäherung zu steuern. Die Kraftmessung liefert zusätzliche Informationen über den Kontakt selbst. Wo berührt die Hand das Objekt? Wie verteilt sich die Last auf die Kontaktflächen? Was ändert sich, wenn das Objekt neu positioniert wird? Bei NanoSen konzentrieren wir uns darauf, diese Interaktionen messbar zu machen. Unsere Aufgabe ist es, Sensorfunktionen bereitzustellen, die Robotikentwickler in ihrer eigenen Software, ihren Steuerungssystemen und KI-Anwendungen nutzen können.
Eine Hand, die die Kraftverteilung sichtbar macht
Unser Demonstrationsmodell verwendet eine passive, im 3D-Druck hergestellte Hand. Wir haben die Finger und die Handfläche mit Sensoren ausgestattet und visualisieren die Messwerte. Jeder Finger verfügt über fünf Messzonen. So können wir Berührungen an verschiedenen Stellen des Fingers unterscheiden und erkennen, wie sich die gemessene Belastung auf diese verteilt. Eine Berührung nahe der Fingerspitze erzeugt ein anderes Muster als eine Berührung, die sich über mehrere Zonen erstreckt. Diese räumlichen Informationen helfen dabei, zu beschreiben, wie ein Objekt mit der Hand in Kontakt kommt.
Die Handfläche erweitert diese Ansicht um 24 Sensoren, die in einer Matrix angeordnet sind. Zusammen zeigen die Fingerzonen und die Handflächenmatrix, welche mit Sensoren ausgestatteten Bereiche belastet werden und wie stark die jeweilige Belastung ist.
Für Entwickler bietet dies eine praktische Möglichkeit, die Anforderungen an die Sensorik zu untersuchen: Welche Bereiche müssen abgedeckt werden, wie viele Zonen sind sinnvoll und welche Informationen muss eine Anwendung erfassen?
Von der Erfassung von Kontakten bis zur Reaktion darauf
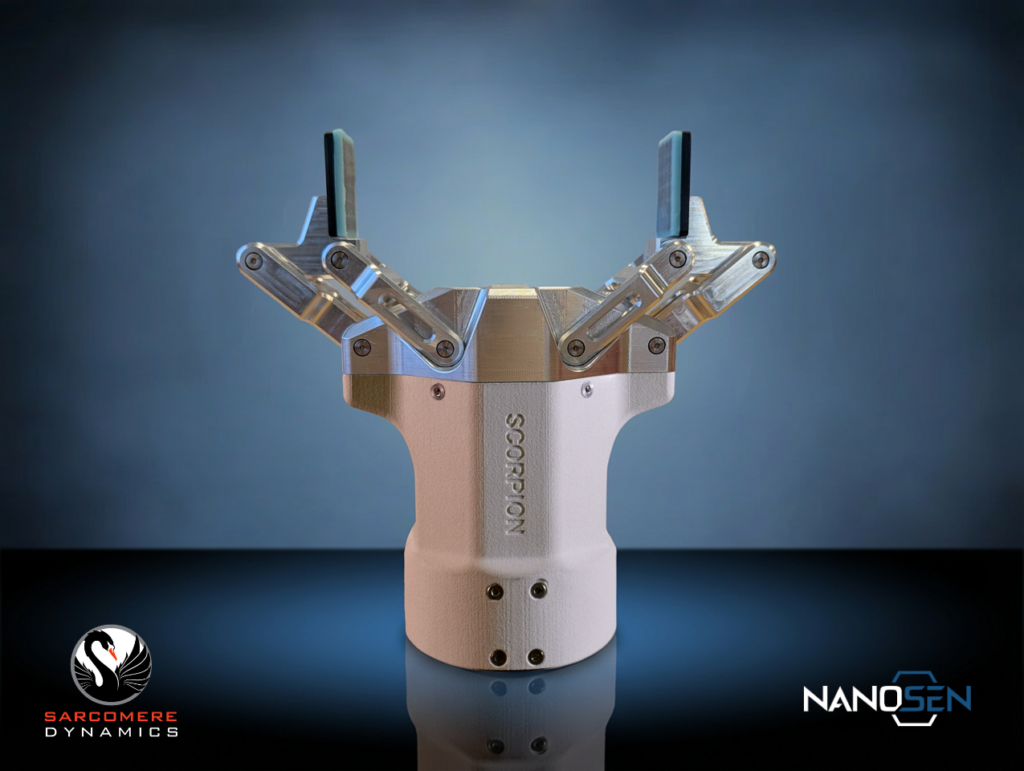
Der nächste Schritt besteht darin, Messwerte mit der Reaktion eines Roboters zu verknüpfen. Ein Beispiel hierfür stammt aus unserer umfassenderen Zusammenarbeit mit Sarcomere Dynamics. In unserem Forschungsprojekt mit dem Skorpion-Greifer untersuchen wir die Schlupferkennung, mit dem Ziel, dem Roboter zu ermöglichen, zu erkennen, wann ein Objekt zu rutschen beginnt, und seine Greifkraft entsprechend zu erhöhen. Dies verbindet Sensorik, Interpretation und Aktion. Die Sensoren liefern Messwerte, die Software identifiziert eine relevante Veränderung, und die Steuerung passt den Griff an. Die Schlupferkennung und die Anpassung des Griffs können je nach Umsetzung herkömmliche Steuerungsmethoden oder KI-basierte Ansätze beinhalten. In beiden Fällen bilden aussagekräftige Kontaktdaten die Grundlage für eine Reaktion.
Unsere Rolle als Wegbereiter für physikalische KI
Wir entwickeln Technologien zur Kraftmessung. Unser firmeneigener FSI-Ansatz kombiniert Sensor-Materialien aus Polymer-Nanokompositen mit spezieller Messelektronik. Für Entwickler im Bereich Robotik besteht unser Beitrag in der Kraftmessschicht. Unsere Partner entwickeln die Software sowie die Steuerungs- oder KI-Funktionalitäten, die diese Messwerte in Verhaltensweisen umsetzen. Der Handprototyp veranschaulicht diese Aufgabenteilung. Er zeigt, welche Kontaktdaten wir heute erfassen können, und regt eine Diskussion darüber an, wie Entwickler diese Daten in ihren eigenen Systemen nutzen könnten.
Integration von Sensoren in bestehende Roboterhände
Oftmals sind Robotersysteme bereits vorhanden, bevor die taktile Sensorik in die Entwicklungsdiskussion einfließt. Die Frage der Integration ist dann praktischer Natur: Wie lässt sich die Sensorik in die vorhandene Handgeometrie integrieren?
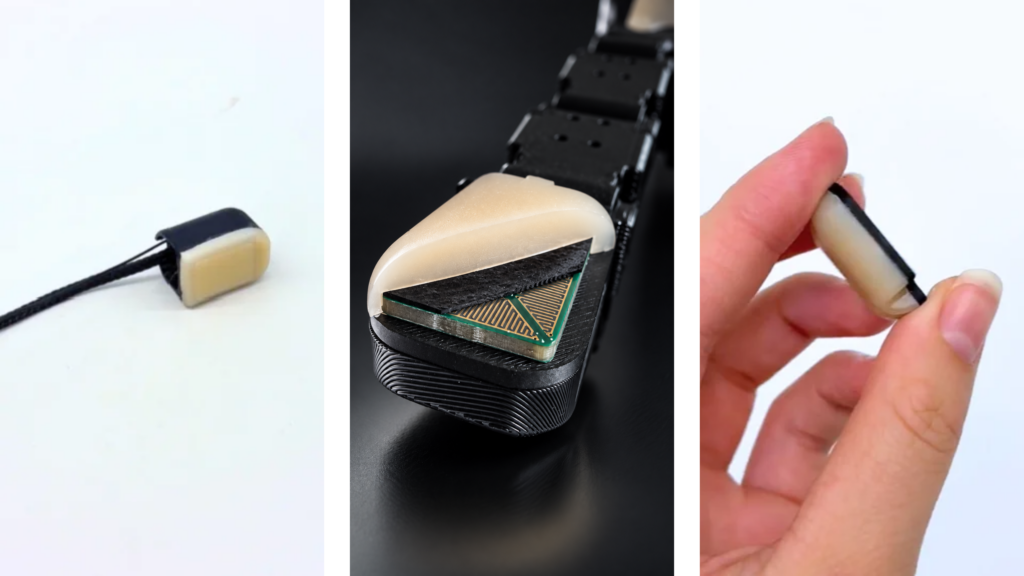
Sensorkappen sind ein möglicher Ansatz zur Nachrüstung bestehender Finger. Die Integration in ein neues Handdesign bietet weitere Möglichkeiten. Der geeignete Weg hängt von den Kontaktflächen, den mechanischen Einschränkungen, dem erforderlichen Erfassungsbereich und der vorgesehenen Aufgabe ab. Unser Prototyp bietet einen Ausgangspunkt für diese Diskussionen. Das Feedback der Entwickler hilft uns zu verstehen, wo Sensorik benötigt wird und welche Integrationsansätze es wert sind, weiterverfolgt zu werden.
Was muss Ihre Roboterhand fühlen können?
Uns interessieren die Anforderungen, die den nächsten Entwicklungen zugrunde liegen. Benötigen Sie Feedback an den Fingerspitzen, eine Sensorik, die mehrere Fingerbereiche abdeckt, oder eine Sensorik für die Handfläche? Entwickeln Sie eine neue Hand oder möchten Sie ein bestehendes System um eine Sensorik erweitern?
Sprechen Sie mit uns über Ihre Anwendung. Wir freuen uns über Gespräche zur Machbarkeit und über Marktfeedback, um die Kraftmesstechnik an den tatsächlichen Anforderungen der Robotik auszurichten.

Bisher keine Antworten